Aktualizacja (13 / 09 / 2026): Posiadamy duży zapas wszystkich naszych produktów, znajdziesz nas również w oraz    Jak uzyskać wycenę

Jak skonfigurować simpleRTK2B – Podstawowy zestaw startowy (ZED-F9P moduł) i podłącz go do Ardupilota, aby uzyskać co do centymetra lokalizację GPS

jak-konfigurować-simpleRTK2B-i-połącz-z-okładką-ArduPilot

Spis treści

Stworzyliśmy ten samouczek dotyczący podstawowej konfiguracji, gdy musisz podłączyć odbiornik RTK zasilany przez ZED-F9P moduł do ArduPilotPrzeprowadzimy Cię przez kroki niezbędne do skonfigurowania odbiornika, zapewnienia prawidłowej komunikacji między urządzeniami i połączenia RTK corrections aby zapewnić dokładność na poziomie centymetra ArduPilot projekt.

Wymagany sprzęt

Wymagane oprogramowanie

Przed startem

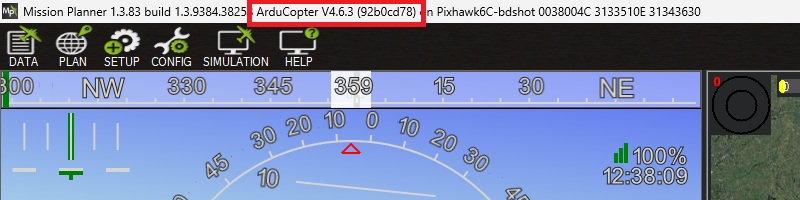
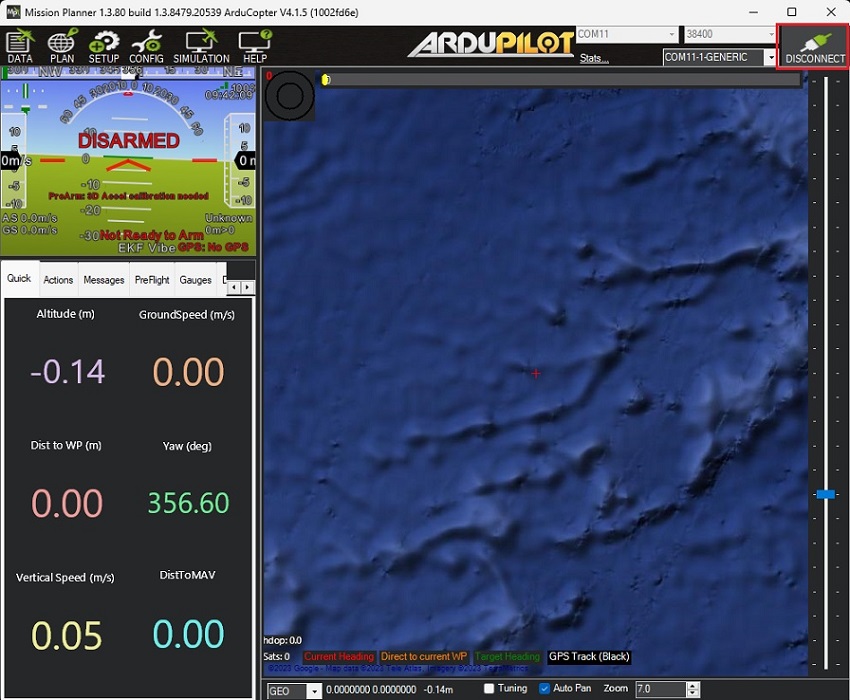
Proszę, sprawdź swoje ArduPilot firmware łącząc swój Pixhawk do komputera za pomocą kabla USB-C i otwierając Mission Planner, firmware version pokazuje się na górnym pasku Mission Planner okno.
Należy pamiętać, że samouczek został sprawdzony pod kątem następujących wersji oprogramowania sprzętowego:
  • ArduRover 4.6.0 and 4.6.3
  • ArduCopter 4.6.0 and 4.6.3
  • ArduPlane 4.6.0 and 4.6.3
Jeśli używasz firmware version 4.0 lub poniżej, zaktualizuj oprogramowanie sprzętowe, postępując zgodnie z instrukcjami Samouczek ładowania oprogramowania układowego ArduPilot. W przeciwnym razie niektóre opisane parametry mogą nie mieć zastosowania. Jeśli Twój Pixhawk uruchamia inny autopilot, a następnie postępuj zgodnie z instrukcjami Ładowanie oprogramowania układowego na płytki bez istniejącego oprogramowania układowego ArduPilot.

Jak się połączyć ZED-F9P płyta z ArduPilot?

Konfigurowanie simpleRTK2B odbiorca

  1. Podłącz odbiornik do komputera PC poprzez port USB oznaczony jako POWER+GPS za pomocą kabla USB-C.
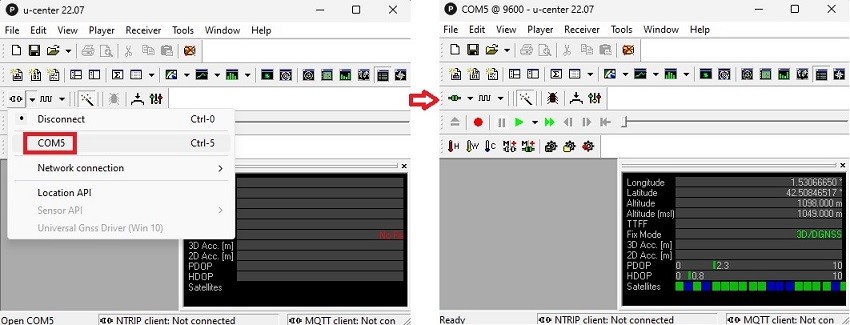
    1. Otwarte u-center i podłącz odbiornik przez COM port.
  1. Upewnij się, że Twój odbiornik RTK ma Firmware 1.13Jeśli potrzebujesz wskazówek dotyczących sprawdzenia wersji oprogramowania sprzętowego odbiornika lub jego aktualizacji, odwiedź naszą stronę strona pliku konfiguracyjnego Aby uzyskać szczegółowe instrukcje, należy zapoznać się z maksymalną częstotliwością Firmware 1.32 Dla własnego ZED-F9P odbiornik jest 7HzDlatego zalecamy korzystanie z Firmware 1.13 dla 10Hz częstotliwość aktualizacji w tym samouczku.
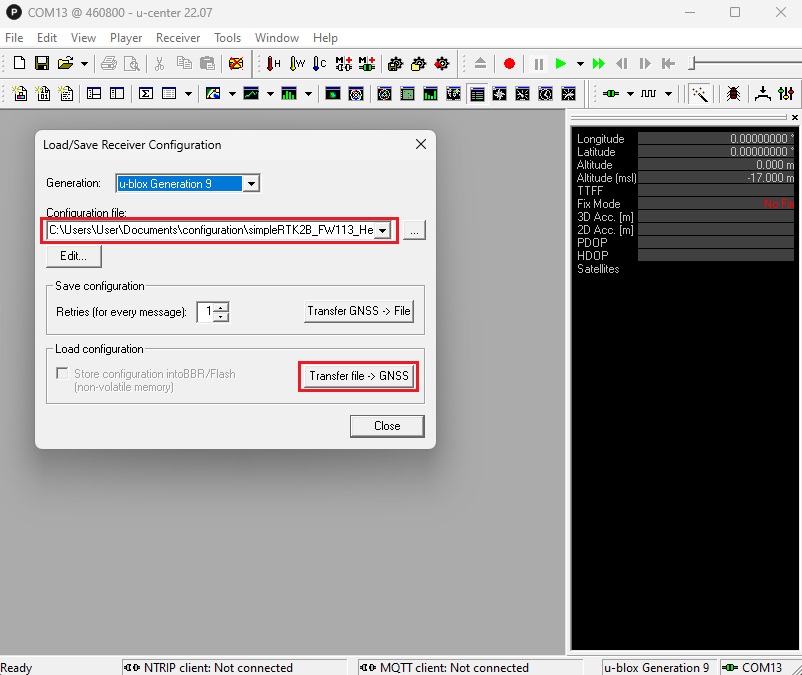
  2. Iść do Tools -> Receiver Configuration. Wybierz plik konfiguracyjny simpleRTK2B_FW113_Rover_10Hz_Ardupilot.txt (kliknij prawym przyciskiem myszy i wybierz save link as) który dla Ciebie przygotowaliśmy. Ten plik konfiguracyjny ustawi Twój odbiornik na częstotliwość wyjściową 10Hz i przekazać UBX-PVT wiadomości do autopilota.
  3. Kliknij Transfer file –> GNSS aby przesłać plik konfiguracyjny do odbiornika.
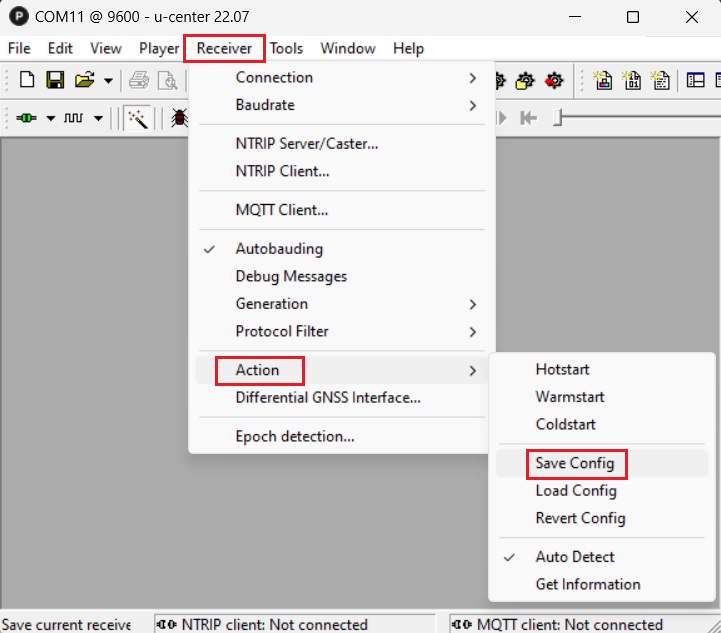
  1. Na pasku menu przejdź do Receiver –> Action –> Save Config aby zapisać swoją konfigurację.

Skonfiguruj ArduPilot

  1. Podłącz Pixhawk do komputera za pomocą kabla USB–USB-C.
  2. Upewnij się, że już zakończyłeś wstępną konfigurację autopilota. Możesz sprawdzić podręcznik użytkownika of ArduPilot aby zobaczyć jak to zrobić.
  3. Otwarte Mission Planner i połącz swoje Pixhawk do tego z COM port.
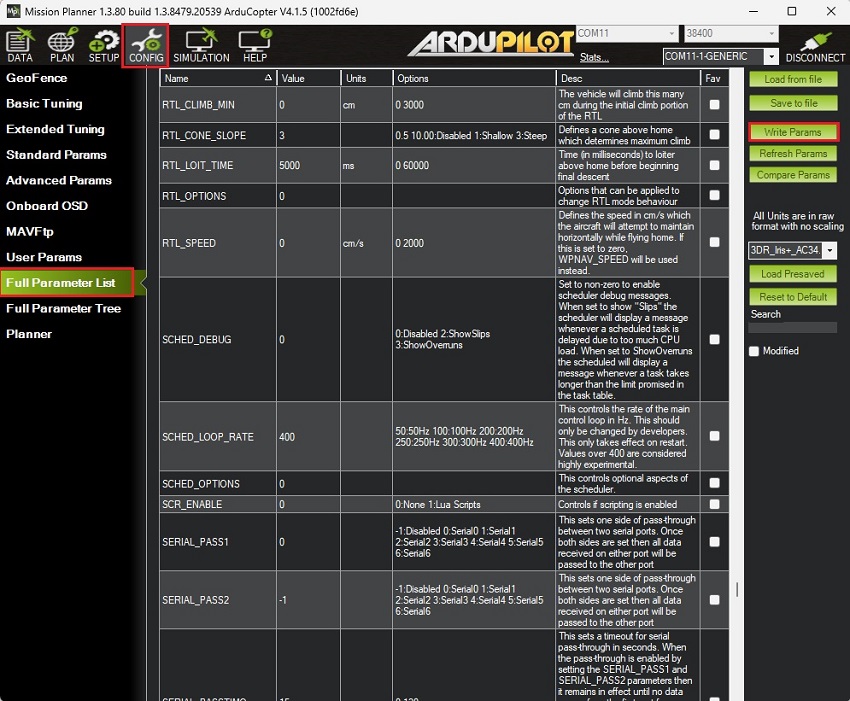
  1. Iść do CONFIG –> Full Parameter List. Ponieważ wersja oprogramowania sprzętowego może różnić się od posiadanej przez Ciebie, poniżej znajduje się lista wszystkich parametrów, których wartości domyślne zostały zmienione:
    • COMPASS_ENABLE 1 -> 0 (Wyłączony)
    • COMPASS_USE 1 -> 0 (Wyłączony)
    • COMPASS_USE2 1 -> 0 (Wyłączony)
    • COMPASS_USE3 1 -> 0 (Wyłączony)
    • EK3_MAG_CAL 3 -> 2 (Nigdy)
    • EK3_SRC1_YAW 1 -> 2 (GPS)
    • GPS_AUTO_CONFIG 1 -> 0  (Wyłącza automatyczną konfigurację)
    • GPS_AUTO_SWITCH 1 -> 0 (Użyj podstawowego)
    • GPS2_POS_X 0 -> Odległość w osi X od anteny GPS do kontrolera lotu IMU pozycja (ten parametr należy skonfigurować razem z GPS2_POS_Y i GPS2_POS_Z dla osi Y i Z)
    • GPS_PRIMARY 0 -> 1 (Drugi GPS)
    • GPS2_RATE_MS 200 -> 100 (10Hz)
    • GPS1_TYPE 1 -> 0 (Żaden)
    • GPS2_TYPE 0 -> 2 (uBlox)
    • SERIAL1_BAUD 57 -> 460 (460800)
    • SERIAL1_PROTOCOL 2 -> 5 (GPS)
  2. Naciśnij przycisk Write Params aby zapisać swoje ustawienia.
  1. Po zapisaniu wszystkich parametrów pamiętaj o odłączeniu zasilania autopilota poprzez odłączenie kabla USB w celu zresetowania autopilota.

Podłącz odbiornik do autopilota

  1. Podłącz antenę do odbiornika. Upewnij się, że antena ma niczym niezakłócony widok na niebo. Możesz umieścić ją obok okna w celach testowych.
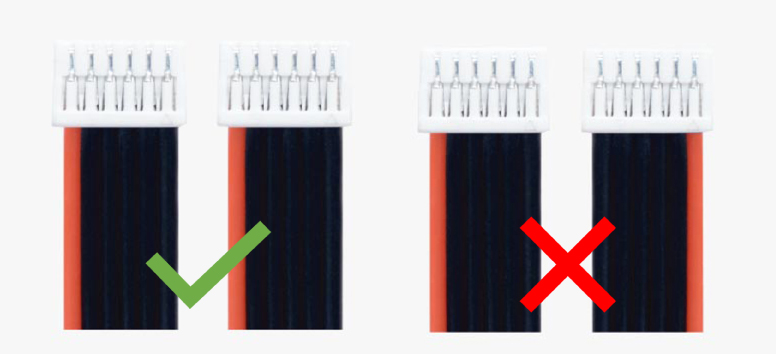
  2. Upewnij się, że masz właściwe JST kabel do twojego Pixhawk.
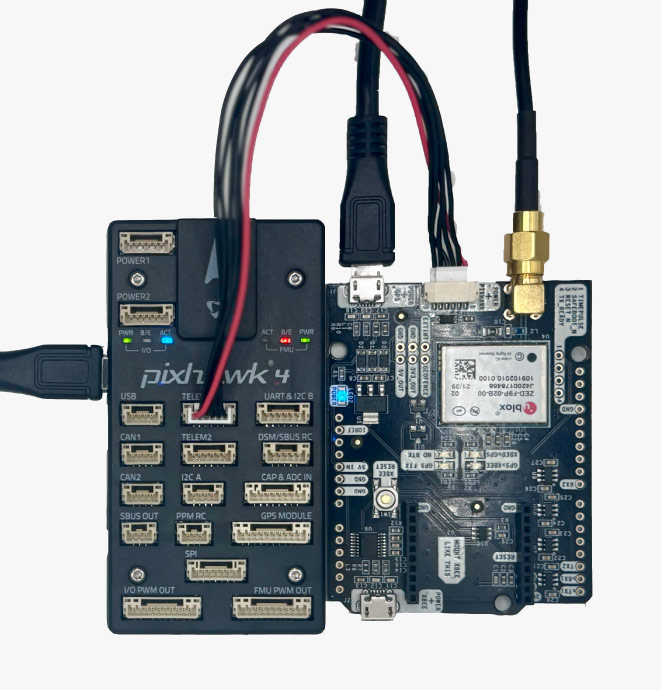
  1. Użyj JST złącze na simpleRTK2B odbiornik i podłącz go do TELEM1 Port.
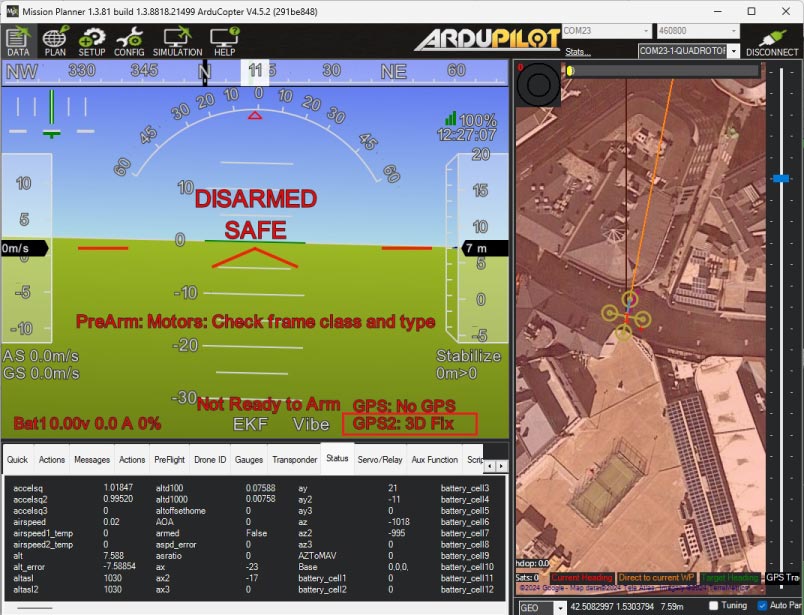
  1. Włącz autopilota, zobaczysz GPS2 jest połączone.
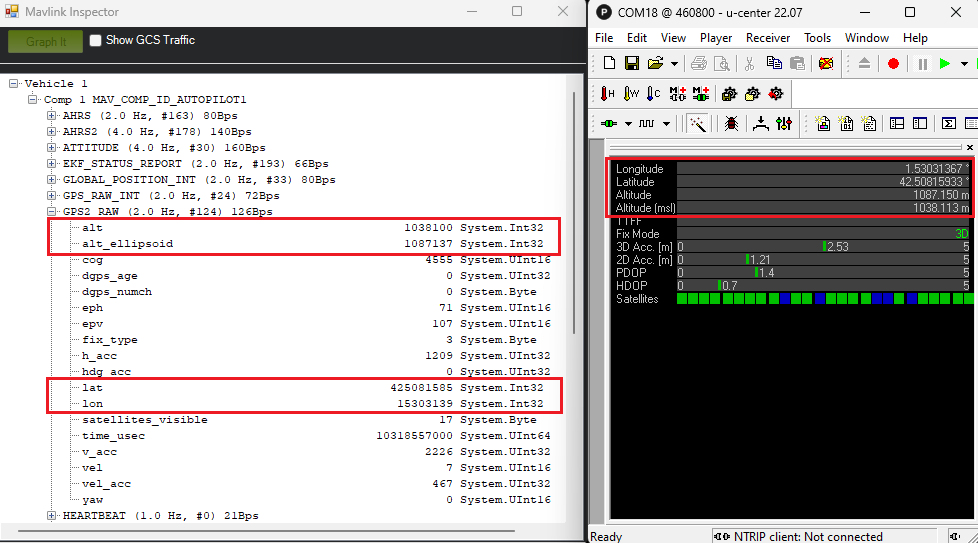
    1. In Mission Planner, możesz sprawdzić GPS informacje, przechodząc do CTRL+F –> MAVlink inspector –> GPS2_RAWInformacje o wysokości, szerokości i długości geograficznej Mission Planner powinno być takie samo jak dalej u-center.

Połącz się z poprawkami RTK

  1. Domyślnie simpleRTK2B Odbiornik będzie miał dokładność do 1.5 metra. Jeśli chcesz uzyskać dokładność lokalizacji na poziomie centymetra, będziesz potrzebować RTK corrections który można otrzymać z lokalnego NTRIP usługi lub z własnej RTK base stacja.
    • NTRIP Service: Jeżeli w miejscu, w którym będziesz działać, masz dostęp do Internetu, najprostszym sposobem na odbiór jest RTK corrections przechodzi przez NTRIP service Ponieważ nie potrzebujesz żadnego dodatkowego sprzętu. Sprawdź samouczek. Jak wysłać NTRIP poprawki do ArduPilot. Wykonaj kroki 4-8.
    • Stacja bazowa RTK: Jeśli znajdujesz się w miejscu, w którym nie ma niezawodnego dostępu do Internetu, możesz skonfigurować własne RTK base stacji. Będzie to wymagało dodatkowego simpleRTK2B – Basic Starter Kit dla niego. Stacja bazowa będzie nadawać RTK corrections do ArduPilot, co pozwala na osiągnięcie dokładności rzędu centymetra nawet w odległych obszarach. Sprawdź samouczek. Jak wysłać poprawki stacji bazowej RTK do ArduPilota. Wykonaj kroki 1-6.
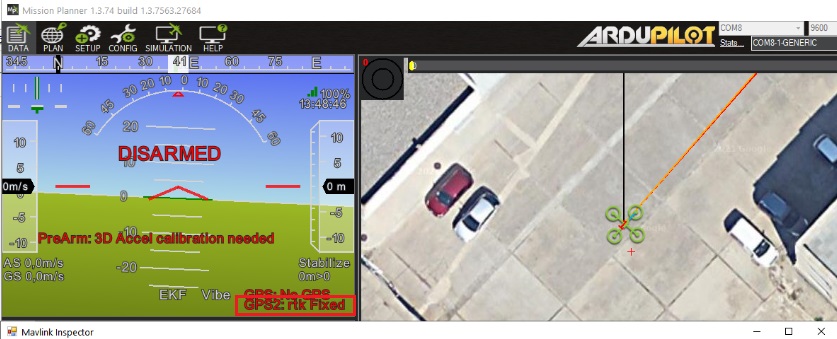
  2. Za kilka sekund, włącz Mission Planner będziesz GPS2 zmiana statusu na RTK Float/Fixed.

Teraz możesz cieszyć się swoim ArduPilot projekt z wysoką precyzją RTK odbiornik!

Powiązane produkty

Jeśli chcesz wykonać ten samouczek, mamy wszystkie produkty w magazynie i gotowe do wysyłki.

Asystent RTK

Znajdź najlepsze produkty dla swoich potrzeb, odpowiadając na zaledwie kilka pytań.

Jeśli podobały Ci się te treści, możesz nas śledzić Twitter, YouTube, Facebook or LinkedIn aby być na bieżąco z takimi treściami.

Masz pytania lub prośby?
Skontaktuj się z nami! Odpowiemy <24 godziny!

Kontakt ArduSimple
Zamknij

Uzyskaj dostęp do swojego konta i zamówień

Or

Jesteś nowym klientem? Utwórz swoje konto
ArduSimple – sprzęt i rozwiązania do pomiarów RTK o wysokiej precyzji w prosty sposób

Chcesz dowiedzieć się więcej o GPS i RTK?

Jeśli jesteś w tej chwili zajęty, nasi inżynierowie mogą wysłać Ci 3 krótkie wiadomości e-mail, w których wyjaśnią wszystko, co musisz wiedzieć, aby rozpocząć swój projekt.