Jak wysłać poprawki stacji bazowej RTK do ArduPilota za pomocą Mission Planner, QGroundControl i MAVProxy
Spis treści
W tym samouczku opisano sposób konfiguracji MissionPlanner oraz QGroundControl wysłać RTK corrections do autopilot z base stationInstrukcje zostały przetestowane z simpleRTK2B Budget, simpleRTK2B Lite oraz simpleRTK3B Pro Odbiorników.
Aby skonfigurować odbiornik jako rover proszę postępować zgodnie z tym ArduSimple TutorialAlternatywnie, jeśli uruchamiasz simpleRTK3B Heading odbiornik podąża za tym Tutorial zamiast.
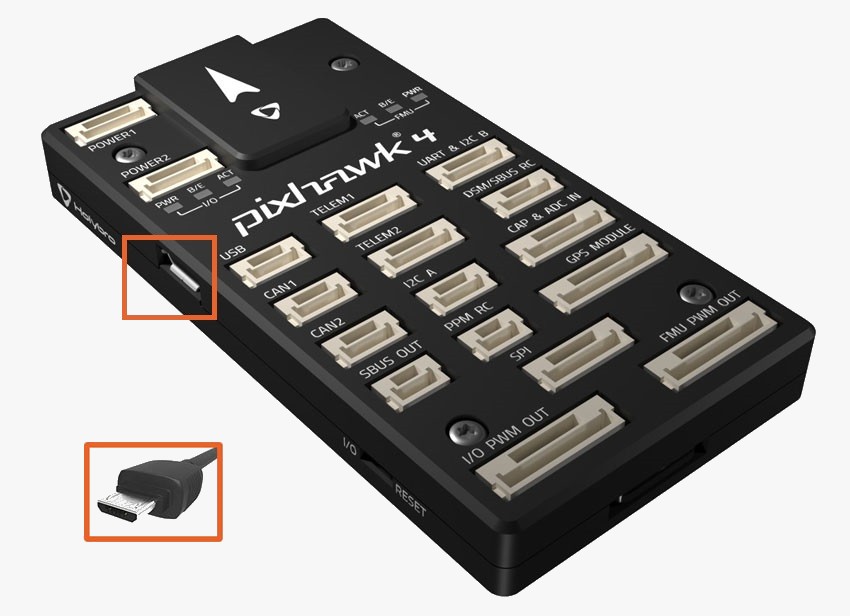
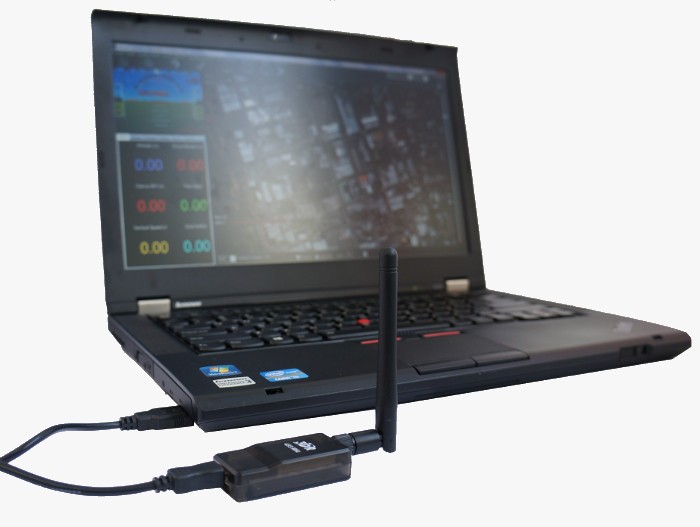
Połącz autopilot do komputera za pomocą USB-C cable lub radio telemetry łącze.
Przykręć antenę SMA connectors do odbiorników ręcznie i upewnij się, że anteny zostały umieszczone w miejscu, w którym masz niczym niezakłócony widok na niebo.
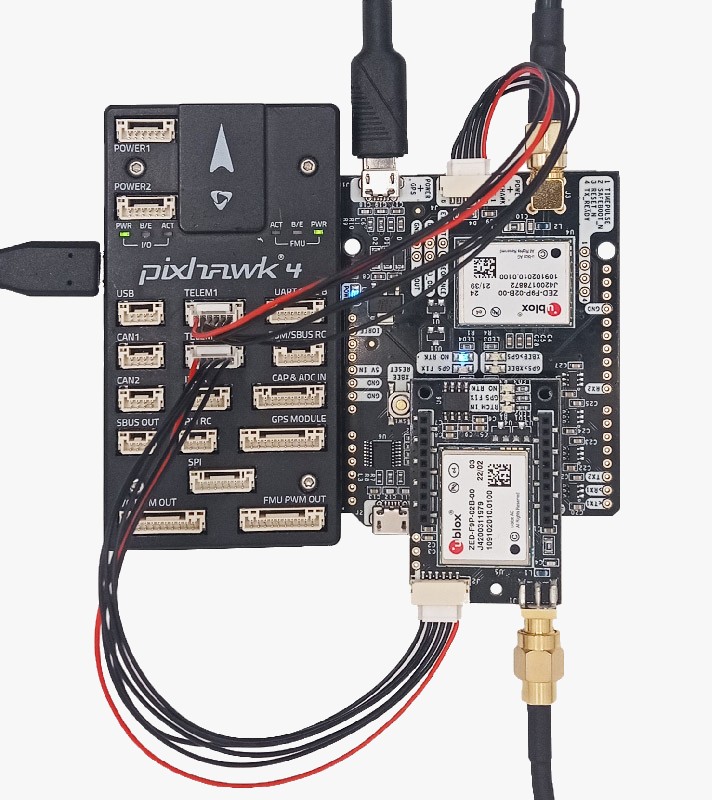
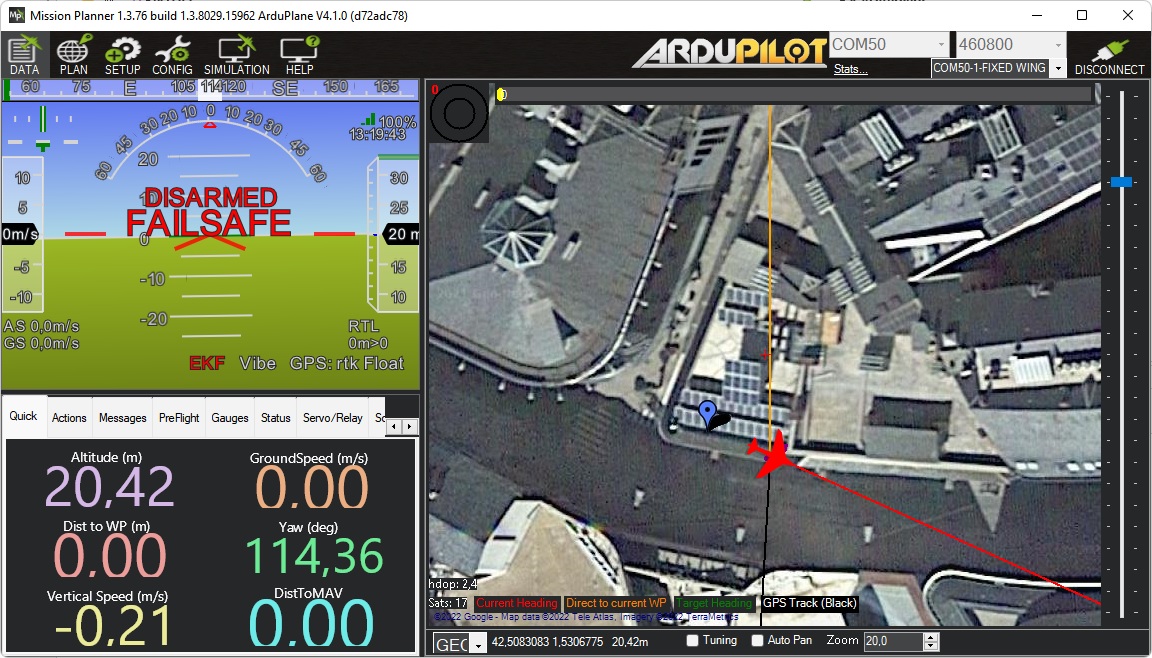
Podłącz odbiornik do autopilota i sprawdź, czy masz GPS lock.
Wysyłanie poprawek RTK ze stacji naziemnej za pomocą odbiornika stacji bazowej
Automatycznie konfiguruje odbiornik i rozpoczyna przesyłanie poprawek do odbiornika GNSS zamontowanego w autopilocie.
Przetestowaliśmy automatyczną konfigurację i nie zawsze jej działanie jest zgodne z oczekiwaniami, dlatego w tym samouczku pokażemy alternatywną metodę, która obsługuje simpleRTK2B Lite odbiorniki pełnią funkcję stacji bazowych i działają przez 100% czasu.
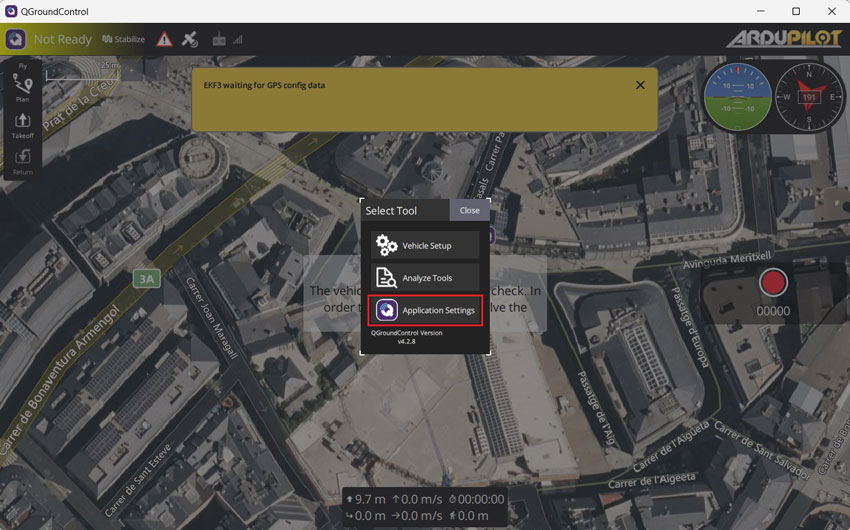
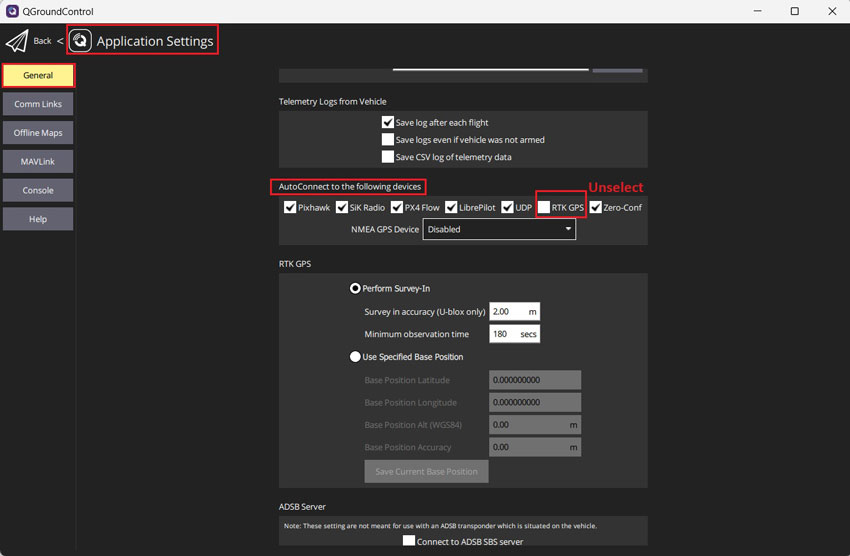
Otwarte QGroundControl i naciśnij Application Settings w menu głównym.
Iść do General –> AutoConnect to the following devices –> Unselect RTK GPS.
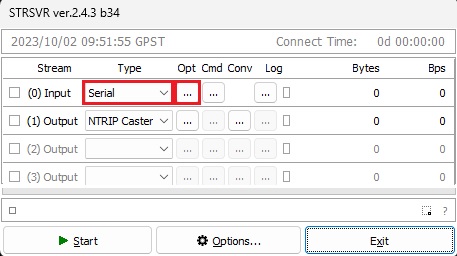
Uruchom STRSVR application. Wybierać (0) Wprowadź jako port szeregowy, kliknij przycisk Opt….
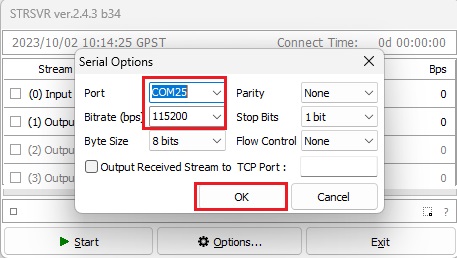
Zestaw Port do COM port Twojego GNSS receiver stacja bazowa. Zestaw Bitrate (bps) dla Twojej GNSS receiver baudratekliknij OK.
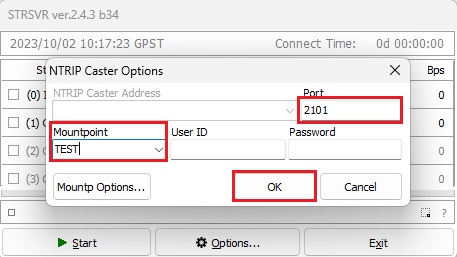
Wybierz (1) Output as NTRIP Caster, click Opt… button.
Zestaw Port, Na przykład 2101. Zestaw Mountpoint, Na przykład TESTMożesz wyjść UserID oraz Password opróżnij i kliknij OK.
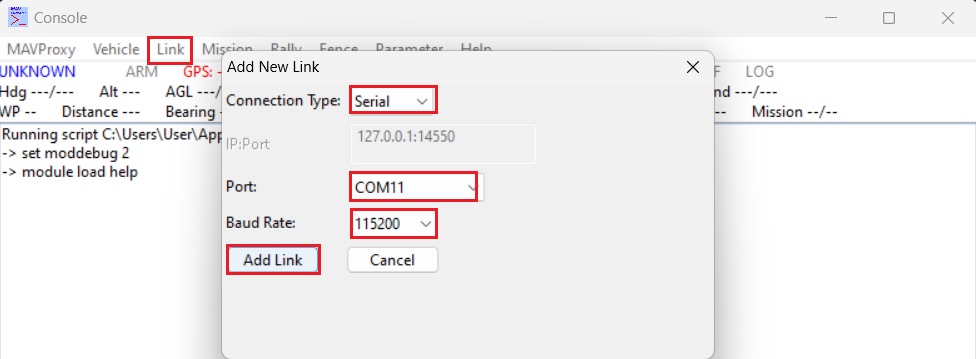
Uruchom MAVProxy i idź do Link –> Add –> Serial, Wybierz telemetry link lub autopilota COM port i nastaw Baud Rate. Kliknij Add Link.
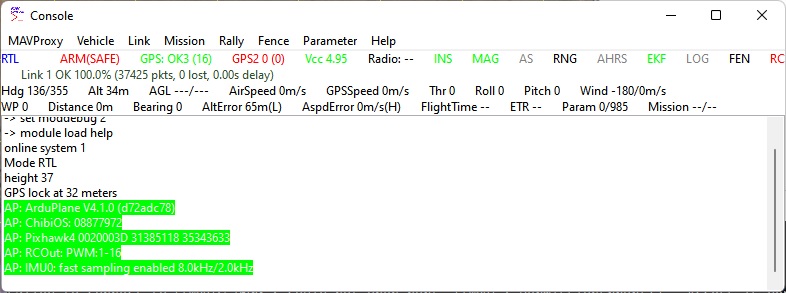
Jeśli połączenie jest w porządku, Twoje MAVProxy Ekran powinien wyglądać mniej więcej tak.
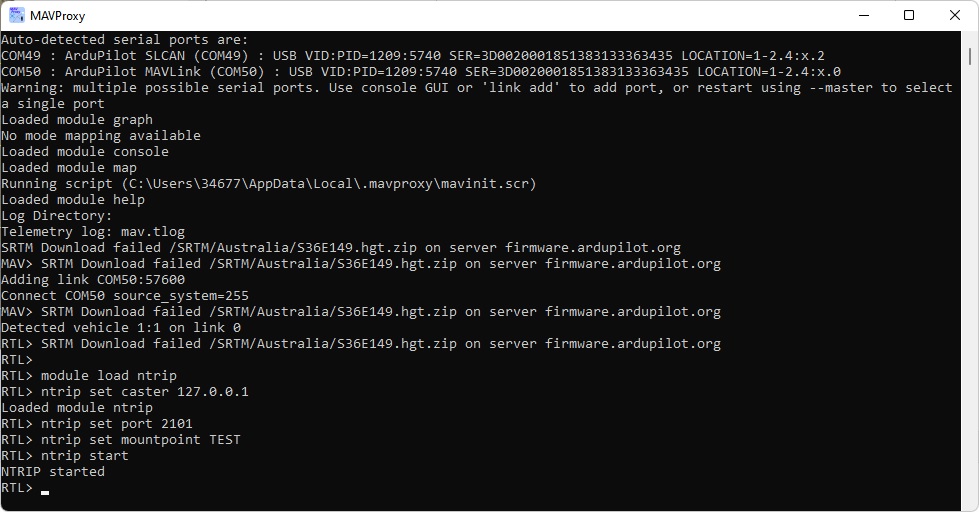
Otwarte MAVProxy okno terminala i wpisz:
module load ntrip
ntrip set caster 127.0.0.1
ntrip set port 2101
ntrip set mountpoint TEST
ntrip start
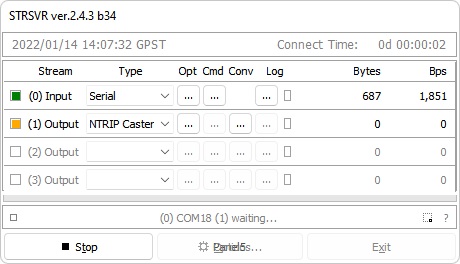
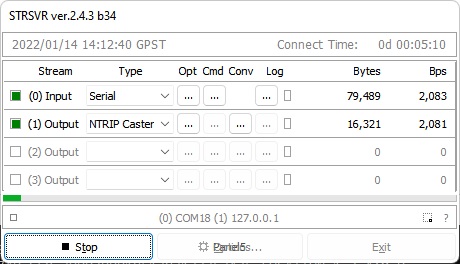
Po zakończeniu poprzedniego kroku, STRSVR powinien wyglądać podobnie do przykładu poniżej, wskazując, że trwa transmisja danych.
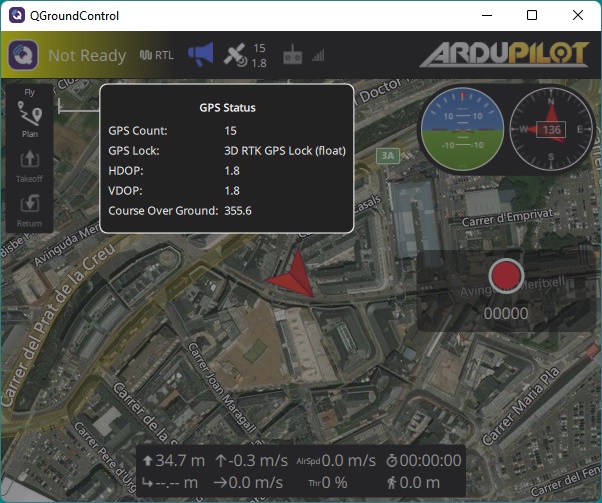
GNSS receiver podłączony do Twojego autopilota odbierze RTCM messages automatycznie ze stacji bazowej i wprowadź RTK fix/float mode.
Powiązane produkty
Jeśli chcesz wykonać ten samouczek, mamy wszystkie produkty w magazynie i gotowe do wysyłki.
Jeśli jesteś w tej chwili zajęty, nasi inżynierowie mogą wysłać Ci 3 krótkie wiadomości e-mail, w których wyjaśnią wszystko, co musisz wiedzieć, aby rozpocząć swój projekt.
 Wykonane w EuropieRTK starter kits

 oraz
 Jak uzyskać wycenę