Przenośny system śledzenia 3D do testowania robotów rolniczych w terenie
Wyzwanie: jak niezawodnie testować roboty autonomiczne
Testowanie autonomicznych robotów rolniczych nie jest łatwe. Rolnicy i naukowcy muszą wiedzieć, czy maszyny te mogą pracować bezpiecznie i pozostawać w wyznaczonych obszarach (geofence'ach). Istniejące konfiguracje testowe miały ograniczenia: były nieruchome, mogły śledzić tylko jeden obiekt i nie sprawdzały się w rzeczywistych warunkach polowych. Uniwersytet Nauk Stosowanych w Osnabrück poszukiwał mobilnego rozwiązania, które dostarczałoby wiarygodnych danych „prawdy rzeczywistej” – rzeczywistego punktu odniesienia, z którym można by porównać wydajność robota.
Rozwiązanie: sieć stacji mobilnych 3D
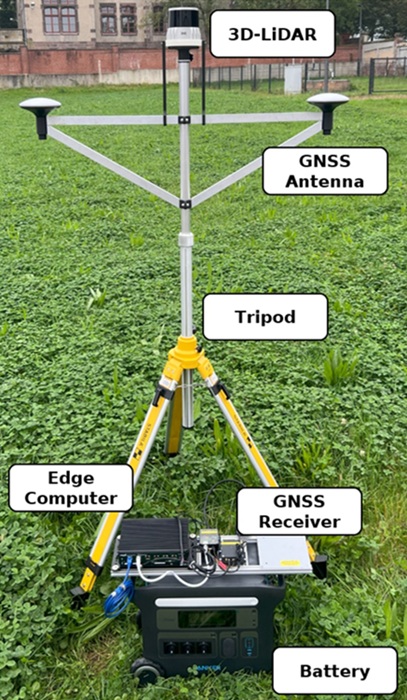
Zespół zbudował sieć przenośnych stacji, które można było ustawić bezpośrednio na polach i łatwo przenosić między nimi. Każda stacja zawierała:
LiDAR 3D do skanowania środowiska
a simpleRTK3B Heading (mosaic-H) odbiornik z dwiema antenami umożliwiającymi precyzyjne pozycjonowanie, kierunek i synchronizację czasu stacji
platforma Nvidia Jetson z systemem ROS do przetwarzania danych
bateria zapewniająca pełną mobilność
statyw do montażu anten i LiDAR-u
Zmontowana stacja czujników
simpleRTK3B Heading płytka z dwiema antenami:
Dokładne położenie każdej stacji, dzięki czemu mapa została prawidłowo umieszczona w terenie.
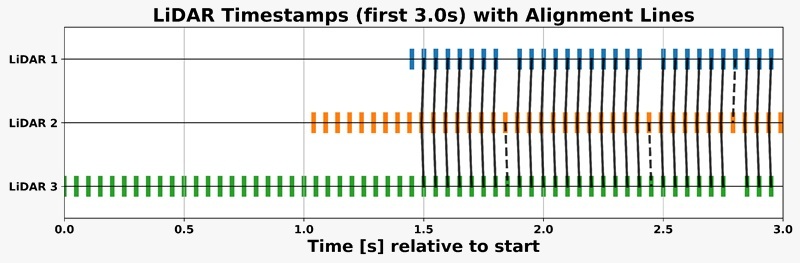
Dokładna synchronizacja czasu satelitarnego, dzięki której każda stacja zbierała dane dokładnie w tym samym momencie. Jeśli chcesz dowiedzieć się więcej o GPS Timepulse, sprawdź nasz post Zrozumienie GPS Timepulse lub PPS.
Wyrównanie znaczników czasu LiDAR w ciągu pierwszych 3 sekund pomiaru
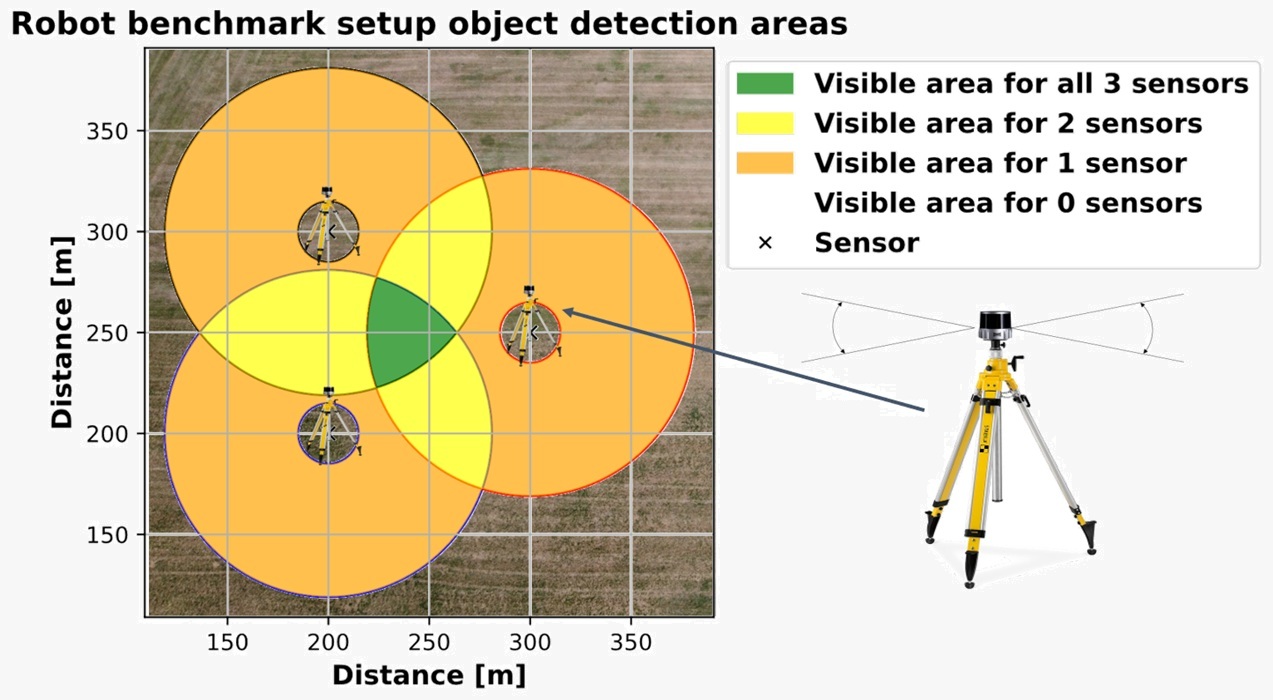
Umożliwiło to połączenie wszystkich skanów LiDAR w jedną, wiarygodną mapę 3D i umożliwiło śledzenie robota z dużą dokładnością w czasie rzeczywistym. Taka konfiguracja umożliwiła wykrycie i śledzenie robota rolniczego, obliczając jego rozmiar, orientację i pozycję z dużą dokładnością na polach o powierzchni ponad 26,000 XNUMX m².
Wizualizacja potencjalnego obszaru detekcji obiektu
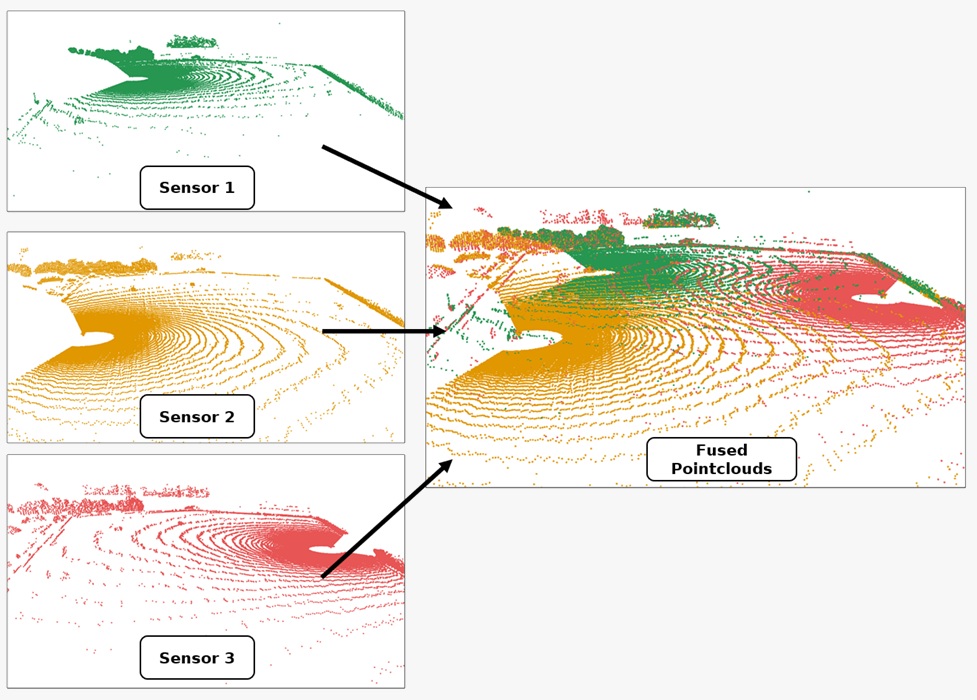
Pojedyncze chmury punktów zebrane przez trzy stacje i ich połączona (połączona) chmura punktów
Wyniki: dokładne śledzenie w rzeczywistych warunkach
System jest mobilny i nie wymaga stałej infrastruktury. Korzystając z simpleRTK3B Heading Zespół zbudował środowisko testowe, które umożliwia precyzyjne śledzenie robotów w 3D w rzeczywistych warunkach. Ten „niezależny sędzia” mierzy rzeczywistą pozycję i ruch robota, umożliwiając sprawdzenie, czy jego własne czujniki działają bezpiecznie i poprawnie. Przeczytaj cały artykuł. w tym miejscu.
Powiązane produkty
Jeśli rozwijasz projekt GNSS, nasz produkt zapewni Ci dokładność i niezawodność, których potrzebujesz.
Jeśli jesteś w tej chwili zajęty, nasi inżynierowie mogą wysłać Ci 3 krótkie wiadomości e-mail, w których wyjaśnią wszystko, co musisz wiedzieć, aby rozpocząć swój projekt.




 oraz
 Jak uzyskać wycenę