oraz

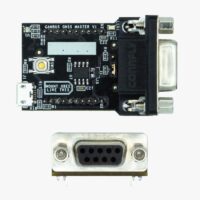
CANBus GNSS Master jest akcesorium umożliwiającym podłączenie simpleRTK2B, simpleRTK3B lub płytę simpleRTK4 do sieci CAN Bus i odczytywać/zapisywać wiadomości.
Przy użyciu obecnego oprogramowania sprzętowego można używać tej wtyczki do przesyłania klasycznych wiadomości, ale można ją również stosować z protokołem NMEA2000.
Moduł posiada następujące złącza:
- XGniazdo pszczół. Moduł ten jest kompatybilny ze wszystkimi naszymi produktami wyposażonymi w gniazda XBee (simpleRTK2B, simpleRTK3B, simpleRTK4, …).
- złącze microUSB. Używamy go do aktualizacji jego parametrów lub wczytywania nowego oprogramowania. Zauważ, że to połączenie nie zasila CANBus GNSS Master, należy zawsze podłączać go do zasilanego gniazda XBee.
- Złącze DB9Musisz podłączyć do niego kabel. Drugi koniec podłącz do sieci CANBus.
- Zworka rezystora końcowego. Upewnij się, że ustawiłeś zworkę rezystora końcowego w ten sposób, jeśli CANbus sieć ma już rezystor końcowy (jeśli nie, pozostaw go w pozycji domyślnej):
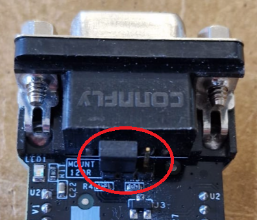
- przycisk URUCHOM. Użyj go do załadowania oprogramowania układowego (patrz instrukcje poniżej).
- diody LED. Niebieska dioda LED pokazuje, czy CANBus GNSS Master Płyta jest włączona.
Aby zainstalować to urządzenie, wystarczy podłączyć je do odbiornika GNSS z gniazdem XBee i zasilić odbiornik.
W normalnej pracy nie ma potrzeby stosowania na nim złącza microUSB (używamy go tylko do konfiguracji).
Aby zaktualizować swoje CANBus GNSS Master do oprogramowania sprzętowego potrzebne będą następujące elementy:
- CANBus GNSS Master i kabel microUSB
- USB-C Carrier Board for XBee Plugins
- Najświeższe CANBus GNSS Master oprogramowanie układowe (spakowane) znajdziesz poniżej.
Po rozpakowaniu zawiera plik firmware.hex plik i plik główny.mpy plik. - Programator kostki STM32, możesz pobierz za darmo tutaj (wersja dla systemu Windows)
Wykonaj następujące kroki:
- Podłącz swój CANBus GNSS Master do USB-C Carrier Board for XBee Plugins
- Upewnij się, że wszystkie kable są odłączone
- Naciśnij i trzymaj wciśnięty dotychczasowy CANBus GNSS Master przycisk
- Podłącz kabel USB do CANBus GNSS Master i do twojego komputera
- Podłącz kabel USB do USB-C Carrier Board for XBee Plugins i do twojego komputera
- Możesz teraz zwolnić CANBus GNSS Master przycisk
- Otwórz programator kostek STM32
- Wybierz USB z rozwijanego menu
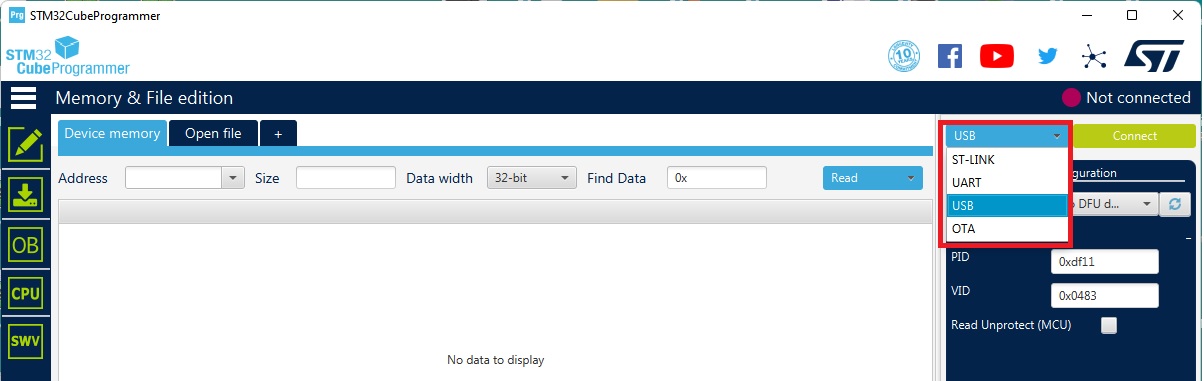
- Kliknij ikonę odświeżania i poczekaj, aż port się zaktualizuje i wyświetli numer
- Kliknij ikonę CONNECT przycisk
- Przejdź do opcji Kasowanie i programowanie i kliknij Całkowite wymazanie chipa
- Przejdź do Edycji pamięci i plików, kliknij kartę Otwórz plik
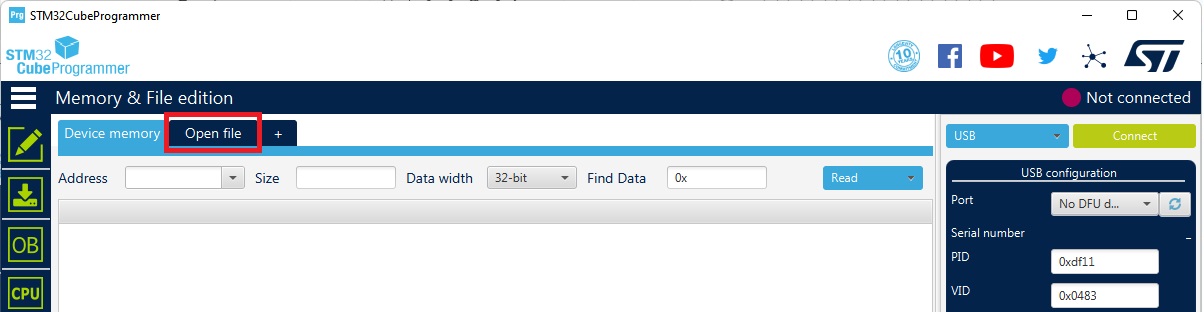
- Przeglądaj i wybierz oprogramowanie układowe .klątwa filet
- Kliknij Pobierz przycisk i poczekaj, aż się zakończy
- Wyłącz/włącz oba urządzenia CANBus GNSS Master i USB-C Carrier Board for XBee Plugins
- Gdy dysk flash pojawi się ponownie, usuń plik main.py (jeśli istnieje) i przeciągnij i upuść plik main.mpy.
Jeśli twój komputer zmienił nazwę pliku główny.mpy złożyć do main-Copy.mpy, main(1).mpy lub podobny, zmień ponownie nazwę pliku na główny.mpy - Odczekaj 10 sekund i zresetuj zasilanie urządzenia
- Gratulacje, ukończyłeś aktualizację oprogramowania 🙂
-
Rabat!